迷你世界怎么作机器人
手游攻略 · 2026-07-17想在迷你世界里弄个机器人出来,其实不算难事,关键是把几个核心部件凑齐再拼装起来。咱们先得搞清楚机器人到底靠什么动起来,不然瞎摆弄半天也看不出效果。简单来说,机器人需要动力源、控制核心和活动关节,这三样缺一不可。动力源可以用电能产生器或者机械动力件,控制核心一般用序列器或者逻辑门电路,活动关节就是各种转轴和机械臂。咱们一步步来,先找个平坦地方放下机械工作台,这东西是组装机器人的基础,没有它后面都白搭。
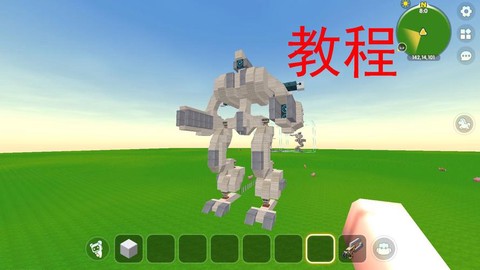
打开机械工作台之后,你会看到里面分了好几个区域,有动力区、控制区和结构区。咱们先从动力区下手,把电能产生器放进去,再配上一块机械能源核心,这样机器人就有基础电力了。注意别只放一个电能产生器,那样电力不够,机器人动两下就停。接着去控制区,放一个序列器进去,序列器相当于机器人的大脑,能按照咱们设定的顺序发出动作指令。序列器旁边还能加一个逻辑门,比如与门或者或门,用来处理更复杂的动作条件,不过刚开始玩可以先不加,等熟练了再说。
结构区是最直观的部分,咱们要把机械臂、转轴、轮子或者履带装上去。机械臂负责抓取和挥动,转轴让关节能旋转,轮子或履带负责移动。咱们可以按照自己想要的机器人样子来搭配,比如做一个能走路的小机器人,那就装两条机械腿,每条腿用两个转轴连接,脚底再加个吸盘或者轮子。如果想让机器人能搬东西,就在前面装一对机械臂,机械臂末端加个夹子。记住每个活动部件都要和动力区、控制区连上,不然它不知道什么时候该动。
连接的方式很简单,在机械工作台里用连接线把动力输出口连到转轴或机械臂的输入口,再把序列器的信号输出口连到转轴的控制口。连好之后,咱们需要给序列器编程,也就是设定动作顺序。序列器里面有一排格子,每个格子代表一个时间点,咱们可以在格子里选择哪个关节动、动多久、往哪个方向动。比如第一个格子让左腿转轴正转两秒,第二个格子让右腿转轴正转两秒,这样机器人就能交替迈步了。编程的时候要注意时间别设太长,不然动作会拖沓,也别太短,否则关节来不及反应。
全部设置好之后,从机械工作台里把机器人取出来放到地上,然后给它通上电。通电方式可以用电能线连接附近的电能产生器,或者直接放一个移动电源在机器人身上。通电后机器人就会按照序列器的指令开始动作。如果发现某个关节不动,先检查连接线有没有接错,再检查序列器里那个时间点有没有勾选对应的关节。有时候是电力不够,多并联几个电能产生器就行。另外机械工作台里还能调整每个关节的力度和速度,力度太小机器人会软绵绵的,力度太大又容易把自己甩散架,咱们多试几次就能找到合适数值。
想让机器人更听话,咱们还可以加装传感器,比如触碰传感器或者距离传感器。触碰传感器装在机器人前面,碰到东西就触发序列器换一套动作,这样机器人就能避开障碍。距离传感器可以探测前方有没有方块,有的话就停下或者转弯。传感器也要连到序列器的信号输入口,然后在序列器里设置当传感器触发时跳转到哪个动作格子。这样机器人就有了一点自主反应能力,不用咱们一直手动控制。
最后提醒一句,做机器人别贪大贪复杂,先从两个关节的小机器人开始练手,熟悉了序列器的编程逻辑再慢慢加部件。每次改动之后都要测试一下,看看动作顺不顺。如果机器人走起来歪歪扭扭,多半是左右关节的转动时间或者力度不对称,调整一下就行。玩迷你世界的机器人乐趣就在于不断试错和调整,咱们耐心多拼几次,总能做出一个能跑能抓的小家伙。
以上就是畅选软件园为你带来的"迷你世界怎么作机器人",更多有趣好玩的热门资讯攻略,请持续关注畅选软件园!